Jezik

Nabavite citat
Nabavite citat
 Dom / Vijesti / Vijesti o industriji / How Welding Robotic Arms, LSN Nut Conveyors, and FN Seam Welding Machines Build Smarter Production Lines
 2026.07.23
 Vijesti o industriji
Definicija strojnog zavarivanja, u praktičnom smislu, odnosi se na proces spajanja gdje mehanička ili programabilna oprema kontrolira luk, pritisak ili putanju šava umjesto osobe koja u ruci drži plamenik ili pištolj. Operater jednom zadaje parametre, stroj ih ponavlja tisuće puta, a rezultat je spoj čija čvrstoća i izgled ne leluja od prvog dijela do desettisućitog. Ovo se razlikuje od ručnog zavarivanja, gdje umor, drhtanje ruku i nedosljedna brzina kretanja stvaraju varijacije od jednog zavara do drugog.
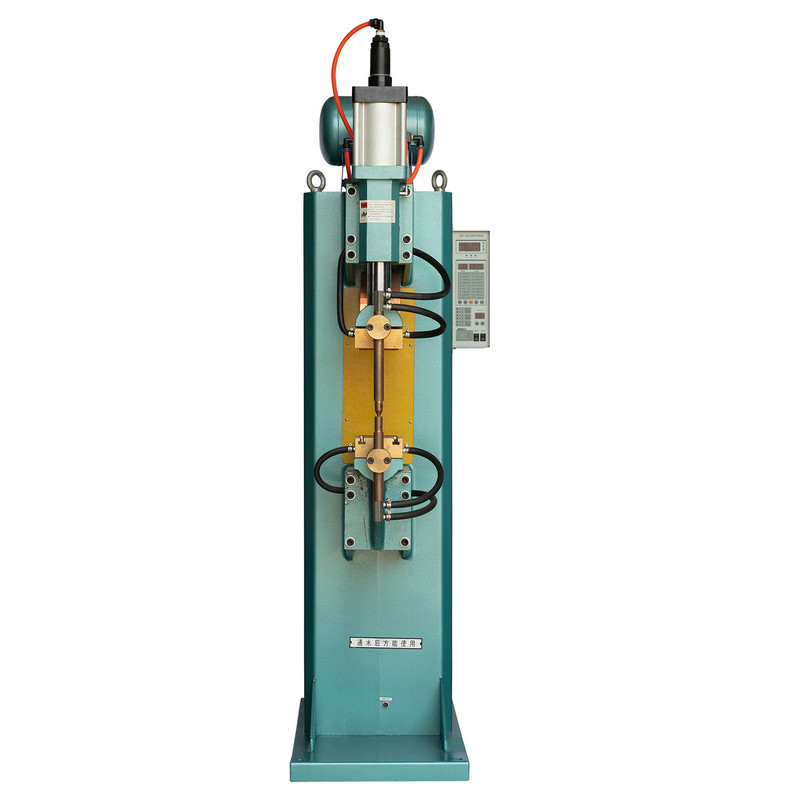
U kontekstu tvornice, strojno zavarivanje obično se pojavljuje u tri oblika: robotske ćelije za lučno ili točkasto zavarivanje, otporni zavarivači s fiksnim položajem i zavarivači za kontinuirano zavarivanje. Svaki ima drugačiju ulogu. A robotska ruka obrađuje složene, trodimenzionalne staze spojeva. Otporni ili šavni zavarivač obrađuje ravne, ponovljive spojeve velikom brzinom. Pokretna traka ili sustav dodavanja drži mali hardver, kao što su matice ili klinovi, pomičući se na mjestu bez da radnik posegne rukom u učvršćenje. Kada se te tri kategorije kombiniraju u jednu liniju, postrojenje dobiva razinu ponovljivosti koju ručne stanice ne mogu mjeriti.
The robotska ruka za zavarivanje komponenta je koju većina ljudi zamisli kad čuje "automatizirano zavarivanje". To je višeosni manipulator koji nosi gorionik, pištolj ili držač elektrode duž programirane putanje, ponavljajući isti pokret unutar djelića milimetra u svakom ciklusu. Za razliku od fiksne glave za zavarivanje, ruka može posezati oko kutova, naginjati se u nezgodne kutove i prebacivati između više programa zavarivanja bez ponovnog alata.
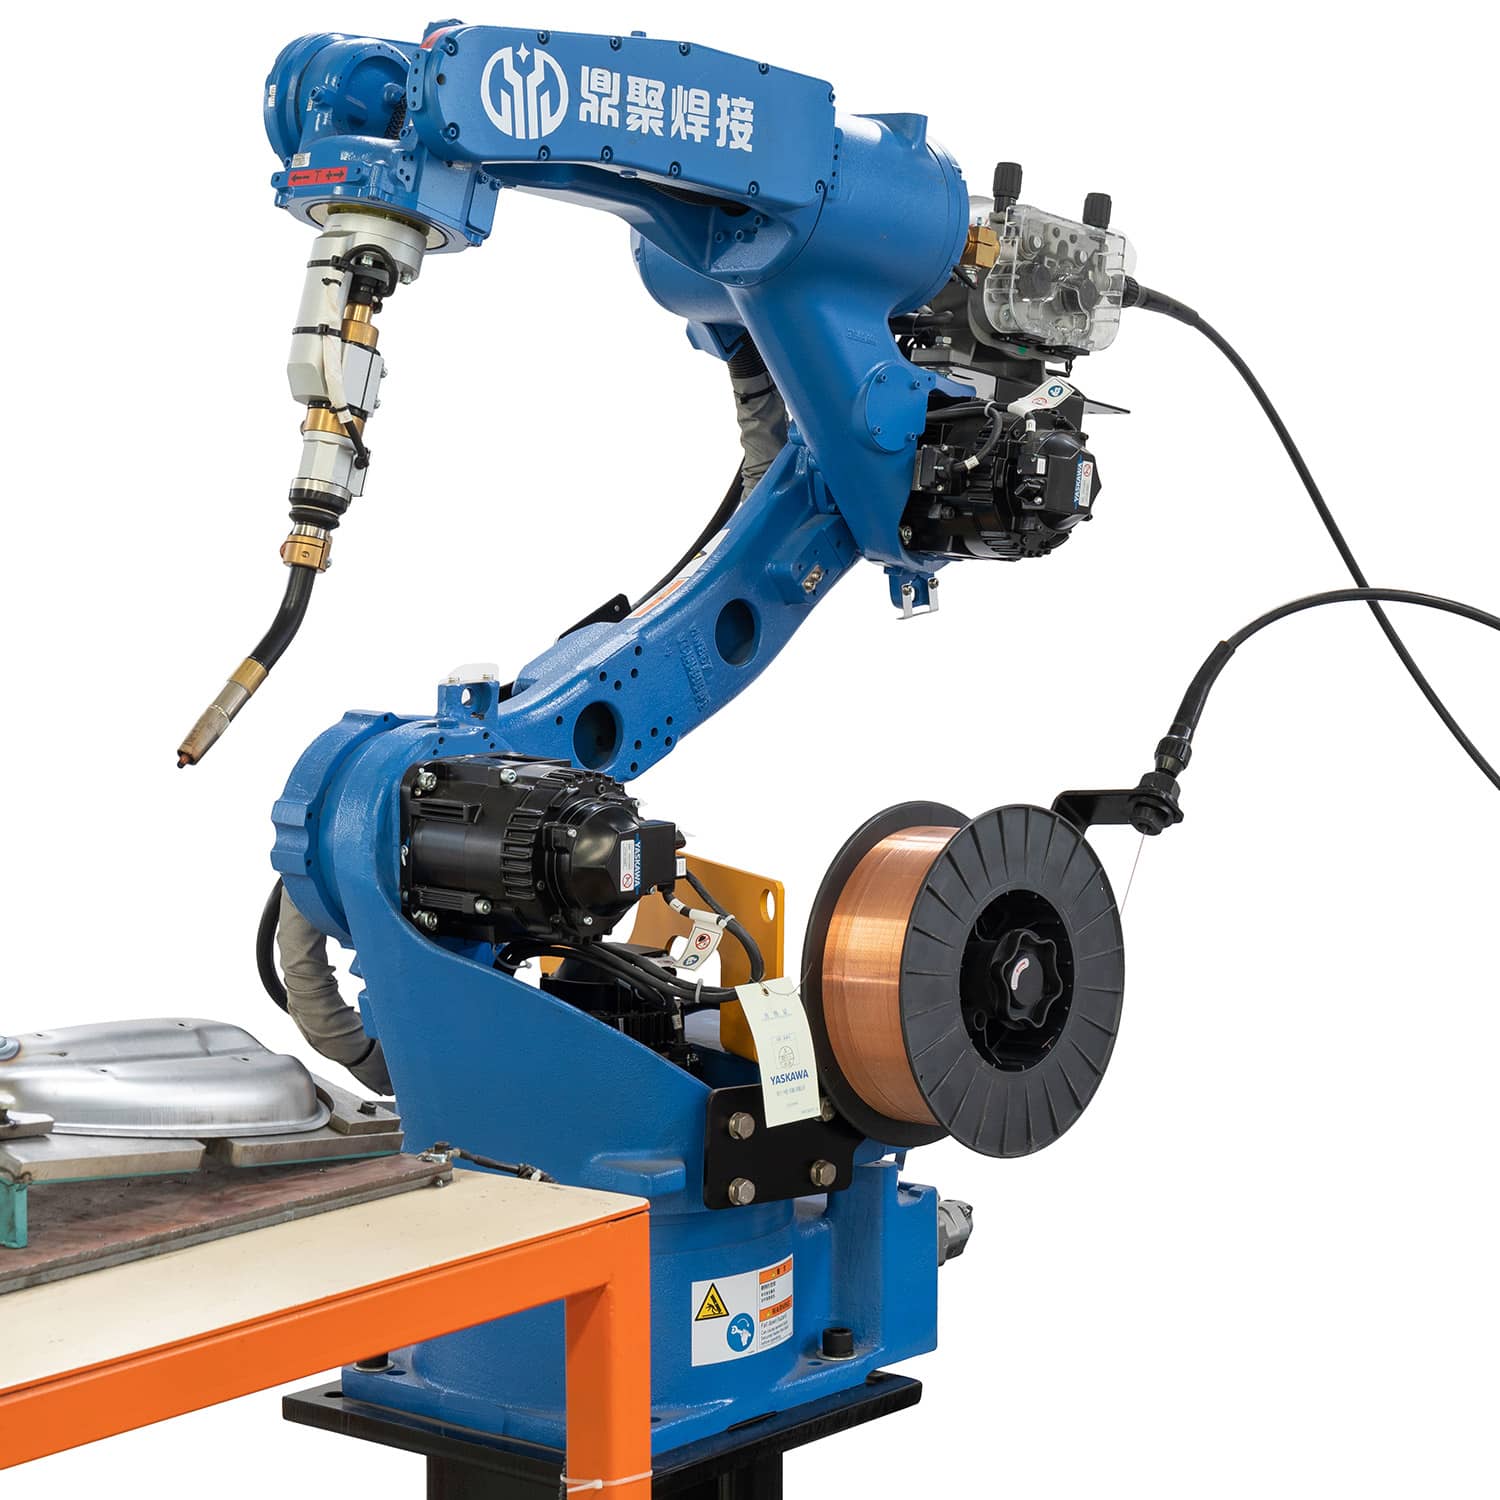
Robotska ćelija za točkasto zavarivanje obično je opravdana kada dio ima više od nekoliko ponovljenih zavarivanja po ciklusu, kada je geometrija spoja trodimenzionalna ili kada je osobi teško dosljedno doseći mjesto zavarivanja tijekom cijele smjene. Limeni okviri, komponente šasije, nosači i kućišta uobičajeni su kandidati jer kombiniraju višestruke kratke zavarene spojeve u nekoliko ravnina.
| Zabluda | Praktična stvarnost |
|---|---|
| Robotske ruke odgovaraju samo velikim količinama proizvodnje | Ćelije s brzom izmjenom programa također podržavaju miješane serije manjeg volumena |
| Programiranje svaki put zahtijeva posvećenog inženjera | Mnogi privjesci za učenje i alati za izvanmrežno programiranje omogućuju obučenim operaterima da prilagode putanje |
| Robotsko zavarivanje uklanja potrebu za provjerama kvalitete | Konzistentan učinak i dalje zahtijeva povremenu dimenzijsku i vizualnu provjeru |
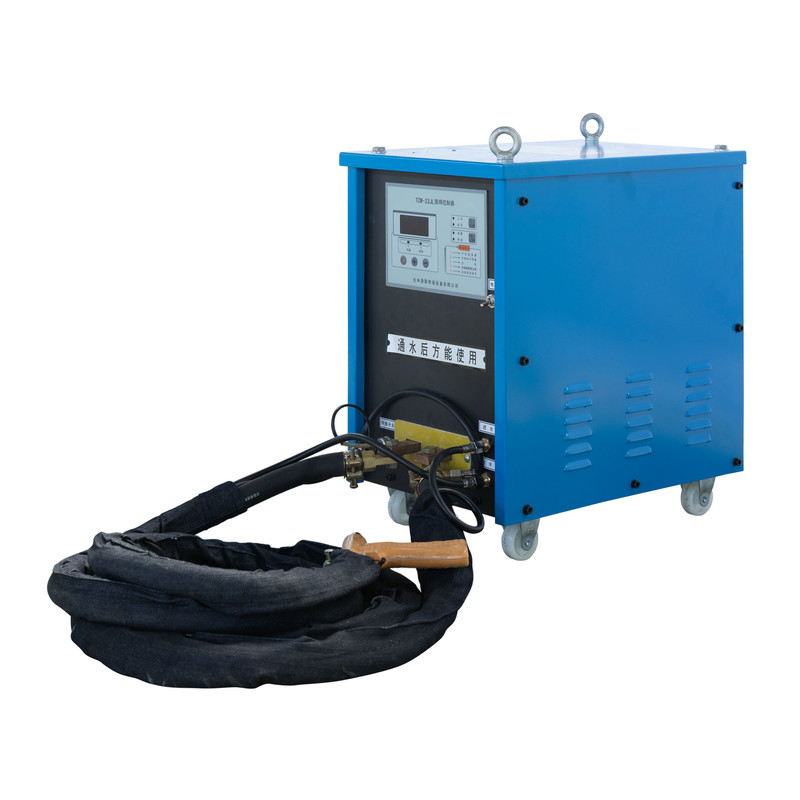
Rukovanje pričvrsnim elementima je korak koji je lako zanemariti, no ipak je to jedan od najčešćih uzroka zastoja linije u operacijama montaže i zavarivanja. An LSN transporter matica rješava to razvrstavanjem, usmjeravanjem i isporukom matica putem vibracija ili tračnica tako da robotska ruka, pištolj za zavarivanje matica ili ručna stanica uvijek prima ispravno orijentirani dio u točnom trenutku kada je potreban.

Automatski dodavač matica izgrađen oko pokretne staze obično obavlja četiri zadatka u slijedu: skladištenje u rasutom stanju, sortiranje prema orijentaciji, odvajanje pojedinačnih komada i isporuku do mjesta zavarivanja. Budući da se ti koraci odvijaju mehanički, linija ne ovisi o rukovatelju koji ručno bira i postavlja mali hardver, što je i sporo i čest izvor promašenih ili dvostruko unesenih dijelova.
| Ručno hranjenje oraha | Isporuka matice s pokretnom trakom |
|---|---|
| Operater ručno bira i usmjerava svaku maticu | Orijentacija staze događa se automatski prije isporuke |
| Brzina dodavanja ograničena umorom i pažnjom operatera | Brzina dodavanja usklađena s vremenom ciklusa zavarene ćelije |
| Veći rizik od propuštenih ili dvostruko ubačenih dijelova | Senzori potvrđuju isporuku jednog komada prije svakog ciklusa |
Kada se upari s robotskom rukom, pokretna traka u biti postaje opskrbni lanac ruke. Ako dodavač zastane, cijeli nizvodni ciklus zavarivanja zastane s njim, tako da je pouzdanost dodavača često odlučujući čimbenik u tome hoće li automatizirana linija postići svoj dnevni cilj proizvodnje.
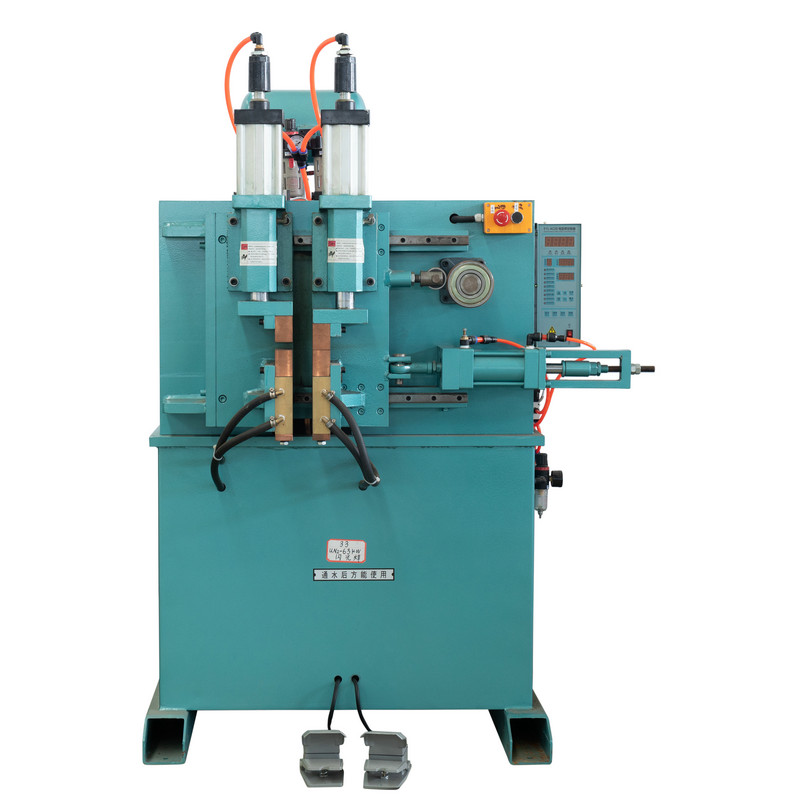
Gdje robotska ruka i transporter matice rukuju diskretnim spojevima, točka po točka, an FN stroj za zavarivanje šavova je napravljen za drugačiji zadatak: proizvodnju kontinuiranog, preklapajućeg niza otpornih zavara duž linije spoja, formirajući ono što je zapravo nepropusni ili strukturno kontinuirani šav. Ovo je standardni pristup za spremnike, kanale, bubnjeve i druge dijelove koji trebaju zapečaćeni ili jednolično čvrsti rub, a ne niz pojedinačnih točkastih zavara.

Kontrolira koliko preklapanja nastaje između uzastopnih zrnaca zavara duž šava.
Određuje prodiranje grumena i pomaže u sprječavanju izbacivanja na rubu šava.
Utječe na vijek trajanja kotača elektroda i konzistentnost tijekom dugih proizvodnih serija.
Kontinuirano zavarivanje šava ocjenjuje se manje prema pojedinačnoj čvrstoći zavara, a više prema jednoličnosti po cijeloj duljini spoja. Šav s jednakim razmakom između grumenova i dosljednim preklapanjem daleko se bolje odupire curenju i koncentraciji naprezanja nego onaj s nepravilnim korakom, čak i ako je najjača pojedinačna točka u svakom šavu slična.
Vrijednost kombiniranja ove tri vrste strojeva najjasnije se pokazuje kada se mapiraju kao jedan tok, a ne tretiraju se kao zasebne stanice. Tipična integrirana ćelija može premjestiti dio od postavljanja sirovina, preko isporuke spojnica, u robotsko spajanje i na kraju kroz završnu obradu šavova i inspekciju.
Dovodna i robotska stanica obično su dvije točke koje vrijedi pomnije pratiti, budući da zastoj na bilo kojoj od njih zaustavlja sve nizvodno od nje. Zavarivanje šavova i stanice za provjeru kvalitete imaju tendenciju da rade u stabilnijem ciklusu nakon što im se dodijeli dosljedna količina spojenih dijelova.
Tablica u nastavku odražava općenite obrasce prijavljene u automatiziranim linijama za otporno zavarivanje, a ne u bilo kojem pojedinačnom objektu, te je zamišljena kao referenca za planiranje, a ne jamstvo.
| metoda | Tipični tip zgloba | Najprikladniji volumen | Uključivanje operatera |
|---|---|---|---|
| Ručno lučno ili točkasto zavarivanje | Točkasti ili kratki šav | Niska do umjerena | Kontinuirano, ruke dalje |
| Robotski arm welding cell | Više točaka, 3D staza | Umjereno do visoko | Utovar, nadzor, promjena |
| Kontinuirani šav welding machine | Dugi, jednolični šav | Visoko, ponavljanje dijelova | Postavljanje i periodične provjere |
Automatizacija tvornice za zavarivanje Automatizirane linije za otporno zavarivanje Robotski Spot Welding Cell
Automatizirana oprema za zavarivanje vraća svoje troškove kroz vrijeme rada, a ne samo kroz brzinu ciklusa. Linija koja radi brzo, ali se zaustavlja dvaput u smjeni zbog zaglavljenih dodavača ili neusklađenih elektroda, neće raditi nešto sporije od linije koja radi bez prekida. Tri navike razlikuju pouzdane linije od nepouzdanih.
Obuka je također važna koliko i sam hardver. Operateri koji razumiju zašto se dodavač zaglavi ili zašto se nagib zavara pomiče, mogu ispraviti manje probleme prije nego što prerastu u potpune zastoje, što automatiziranu liniju za zavarivanje održava bliže projektiranom učinku tijekom cijele proizvodne godine.
Robotska ruka pomiče plamenik ili pištolj duž programirane staze preko više osi, što odgovara složenim ili trodimenzionalnim spojevima. Fiksni otporni zavarivač primjenjuje pritisak i struju na postavljenim točkama ili duž staze fiksnog šava, što odgovara ravnim, ponovljivim spojevima pri velikoj brzini.
Ručno postavljanje je sporije, sklonije je propuštenim ili dvostruko uvučenim dijelovima i ograničeno umorom operatera tijekom smjene. Dodatak temeljen na pokretnoj traci održava dosljednu brzinu dodavanja usklađenu s ciklusom zavarivanja i smanjuje mogućnost pogrešnog dodavanja.
Kontinuirano zavarivanje šavova proizvodi preklapajuće grumene zavara koji tvore jednoličan šav koji je često otporan na curenje, dok pojedinačni točkasti zavari ostavljaju praznine između spojeva. Zavarivanje šavova je poželjno tamo gdje je brtvljenje ili kontinuirana čvrstoća konstrukcije važnija od čvrstoće izoliranog spoja.
Zastoji ulagača i pomicanje robotskog pozicioniranja dva su najčešća uzroka prijavljenih na automatiziranim linijama. Oboje se obično rješava kroz planirane intervale pregleda, a ne reaktivnim popravcima nakon zaustavljanja.
Da, pod uvjetom da ćelija podržava brzu promjenu programa između brojeva dijelova. To više ovisi o programiranju i fleksibilnosti učvršćenja nego o samom hardveru robotske ruke.
Preporučeni proizvodi
Proizvod
Kontakt informacije.
+86-152-5712-5882
Fax: +86-563-2269966
Br. 21 Guangping Road, Zona gospodarskog razvoja Guangde, grad Guangde, provincija Anhui
QR kod